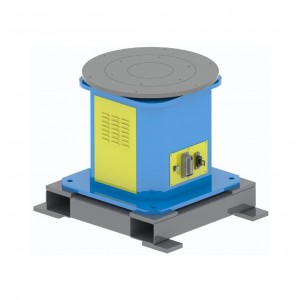
1. സങ്കീർണ്ണമായ വർക്ക്പീസുകളുമായി പൊരുത്തപ്പെടുകയും വെൽഡിംഗ് ശ്രേണി വികസിപ്പിക്കുകയും ചെയ്യുക
കട്ടിയുള്ള സ്റ്റീൽ പ്ലേറ്റ് ഫ്രെയിമുകൾ, നിർമ്മാണ യന്ത്ര ബക്കറ്റുകൾ തുടങ്ങിയ വലുതോ സങ്കീർണ്ണമോ ആയ വർക്ക്പീസുകൾക്ക്, പൊസിഷനർ വർക്ക്പീസിനെ തിരിക്കുകയും വിവർത്തനം ചെയ്യുകയും ചെയ്യുന്നു, ഇത് റോബോട്ടിനെ അകത്തെ വശങ്ങളിലും കോണുകളിലും പോലുള്ള 'ബ്ലൈൻഡ് സ്പോട്ടുകളിൽ' വെൽഡുകളിൽ എത്താൻ സഹായിക്കുന്നു. MA1400 പോലുള്ള കൂടുതൽ നീളമുള്ളതോ ഭാരമുള്ളതോ ആയ വർക്ക്പീസുകൾക്ക് 'ഒറ്റത്തവണ ക്ലാമ്പിംഗ്, പൂർണ്ണ-സ്ഥാന വെൽഡിംഗ്' നേടാൻ ഇതിന് കഴിയും, ഇത് റീപോസിഷനിംഗ് പിശകുകൾ കുറയ്ക്കുന്നു.
2. മാനുവൽ ഇടപെടൽ കുറയ്ക്കുക, കാര്യക്ഷമത മെച്ചപ്പെടുത്തുക, സുരക്ഷ ഉറപ്പാക്കുക
വർക്ക്പീസിൽ ഇടയ്ക്കിടെയുള്ള മാനുവൽ ക്രമീകരണങ്ങൾ ആവശ്യമില്ല, ഇത് 'ഓട്ടോമാറ്റിക് പൊസിഷനിംഗും തുടർച്ചയായ വെൽഡിംഗും' പ്രാപ്തമാക്കുന്നു, ബാച്ച് ഉൽപാദനത്തിൽ വെൽഡിംഗ് കാര്യക്ഷമത 30%–50% വർദ്ധിപ്പിക്കുന്നു. ഉയർന്ന താപനിലയുള്ള വെൽഡുകളുമായും ആർക്ക് ലൈറ്റുമായും മനുഷ്യ സമ്പർക്കം തടയുന്നതിനും സുരക്ഷാ അപകടസാധ്യതകൾ കുറയ്ക്കുന്നതിനും വെൽഡിംഗ് ഗുണനിലവാരത്തിൽ ഓപ്പറേറ്റർ ഇടപെടൽ കുറയ്ക്കുന്നതിനും സുരക്ഷാ തടസ്സങ്ങളുമായി ഏകോപിപ്പിച്ച് പൊസിഷനർ പ്രവർത്തിക്കുന്നു.
3. ഒന്നിലധികം സാഹചര്യങ്ങളുമായി പൊരുത്തപ്പെടുക, വഴക്കമുള്ള ഉൽപ്പാദനം വർദ്ധിപ്പിക്കുക
യാസ്കാവ റോബോട്ടുകൾ TIG/MIG/MAG പ്രക്രിയകളെ പിന്തുണയ്ക്കുന്നു, കൂടാതെ സെർവോ അല്ലെങ്കിൽ ഹൈഡ്രോളിക് പൊസിഷനറുകളുമായി ജോടിയാക്കാനും കഴിയും. അലുമിനിയം അല്ലെങ്കിൽ സ്റ്റെയിൻലെസ് സ്റ്റീൽ വെൽഡിംഗ് ചെയ്യുമ്പോൾ, പൊസിഷനർ കുറഞ്ഞ വേഗതയിൽ സുഗമമായി കറങ്ങുന്നു, അതേസമയം റോബോട്ട് തത്സമയം ക്രമീകരിക്കുന്നു, ഇത് താപ രൂപഭേദം കുറയ്ക്കുന്നു. വർക്ക്പീസ് തരങ്ങൾ മാറുമ്പോൾ, പൊസിഷനർ വേഗത്തിൽ ഫിക്ചറുകൾ മാറ്റുന്നു, കൂടാതെ വിപുലമായ വർക്ക്സ്റ്റേഷൻ ക്രമീകരണങ്ങളില്ലാതെ റോബോട്ടിന് പ്രോഗ്രാമിനെ പൊരുത്തപ്പെടുത്താൻ വിളിക്കാൻ കഴിയും.